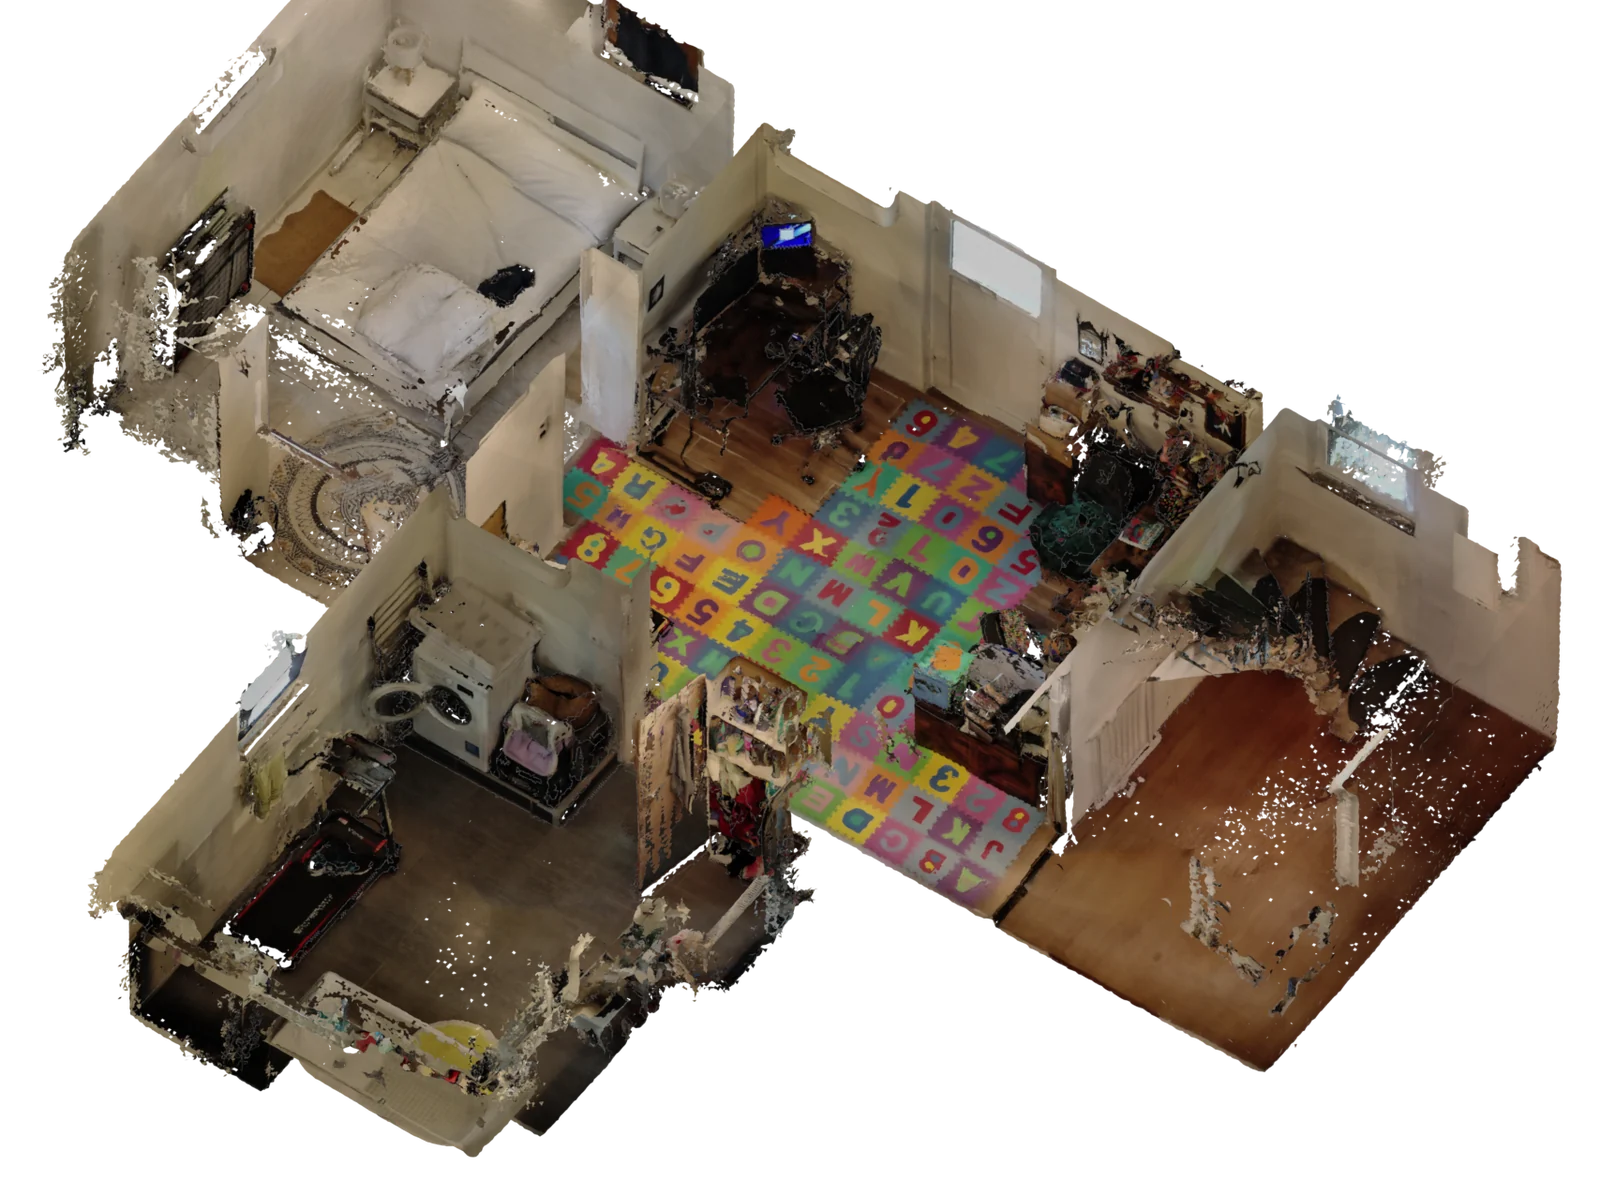
Texturiertes Mesh
Geschlossen, wo der Scanner hingesehen hat, offen, wo nicht – mit Farben aus den Kamerabildern. Messen, Schnitte legen, in jedes 3D-Programm laden.
GLB · OBJ · PLY
TwinForge Demnächst verfügbar
Rekonstruktionssoftware von LycusLabs
TwinForge macht aus einem Rundgang durch ein Gebäude einen fertigen digitalen Zwilling. Gehen Sie mit einem handgeführten LiDAR-Scanner oder einem iPhone Pro durch den Raum; TwinForge richtet jeden Scan aus, kalibriert die Sensoren gegeneinander und bereinigt die Daten selbstständig. Heraus kommen ein texturiertes Mesh, ein Gaussian Splat, eine saubere Punktwolke und ein Grundriss.
TwinForge befindet sich in Entwicklung und ist bald verfügbar.
Ergebnisse
Geschlossen, wo der Scanner hingesehen hat, offen, wo nicht – mit Farben aus den Kamerabildern. Messen, Schnitte legen, in jedes 3D-Programm laden.
GLB · OBJ · PLY
Ein fotorealistischer 3D Gaussian Splat für Rundgänge – Licht, Spiegelungen und Materialien so, wie die Kamera sie sah. Auf der Lasergeometrie platziert und damit maßstabsgetreu.
3DGS PLY
Alle Scans in einer Wolke, Personen, bewegte Objekte und Spiegelungen bereits entfernt. Waagerecht und rechtwinklig ausgerichtet, bereit für Ihre eigenen Werkzeuge.
PLY
Wände und Öffnungen aus den Laserdaten, gezeichnet als Plan, aus dem Sie messen können – mit einem Editor für alles, was die Automatik nicht trifft.
SVG · DXF · PNG-Blatt
Wo der Laser dünn ist – feine Details, entfernte Ecken, streifend erfasste Flächen – ergänzt gelernte Mehrbild-Tiefe Punkte aus den Fotos. Ergänzte Punkte sind markiert: Sie wissen immer, was gemessen und was abgeleitet ist.
Teil der Punktwolke
Saubere Daten, nicht nur mehr Daten
Durchlaufende Personen, der Bediener, bewegte Türen und die Scheinräume hinter Spiegeln werden aus den Daten selbst erkannt – Raum, durch den der Laser später hindurchsah, kann keine Wand enthalten haben – und entfernt, bevor irgendetwas gebaut wird. Ziehen Sie den Regler.
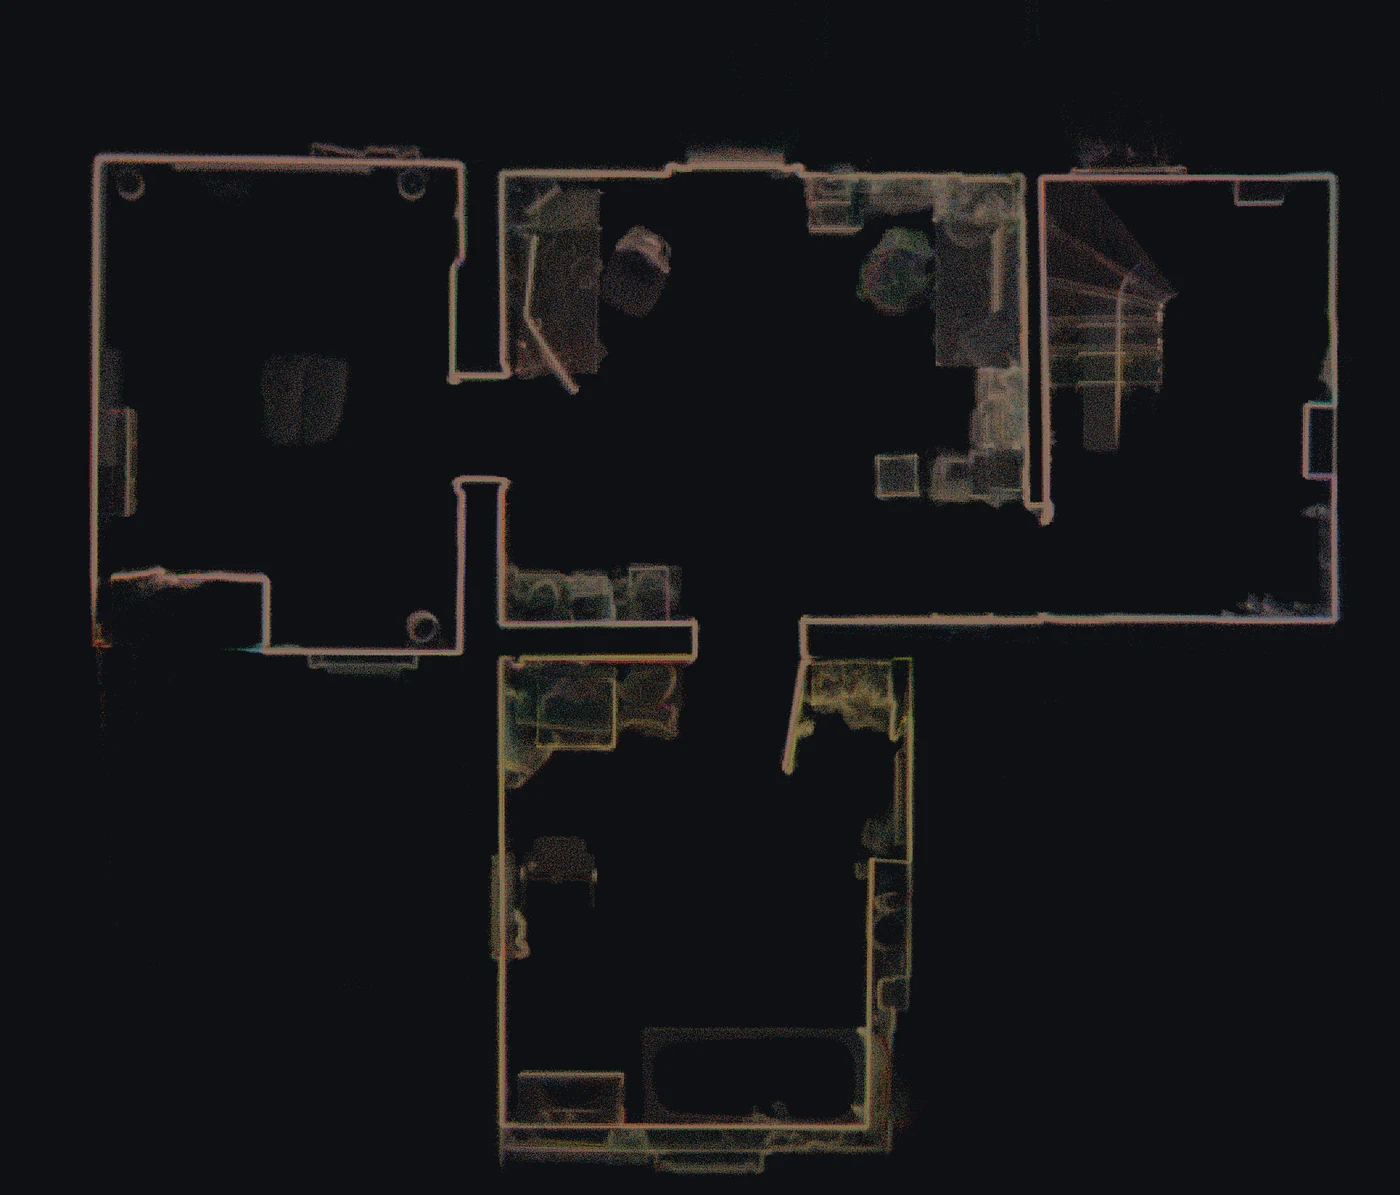
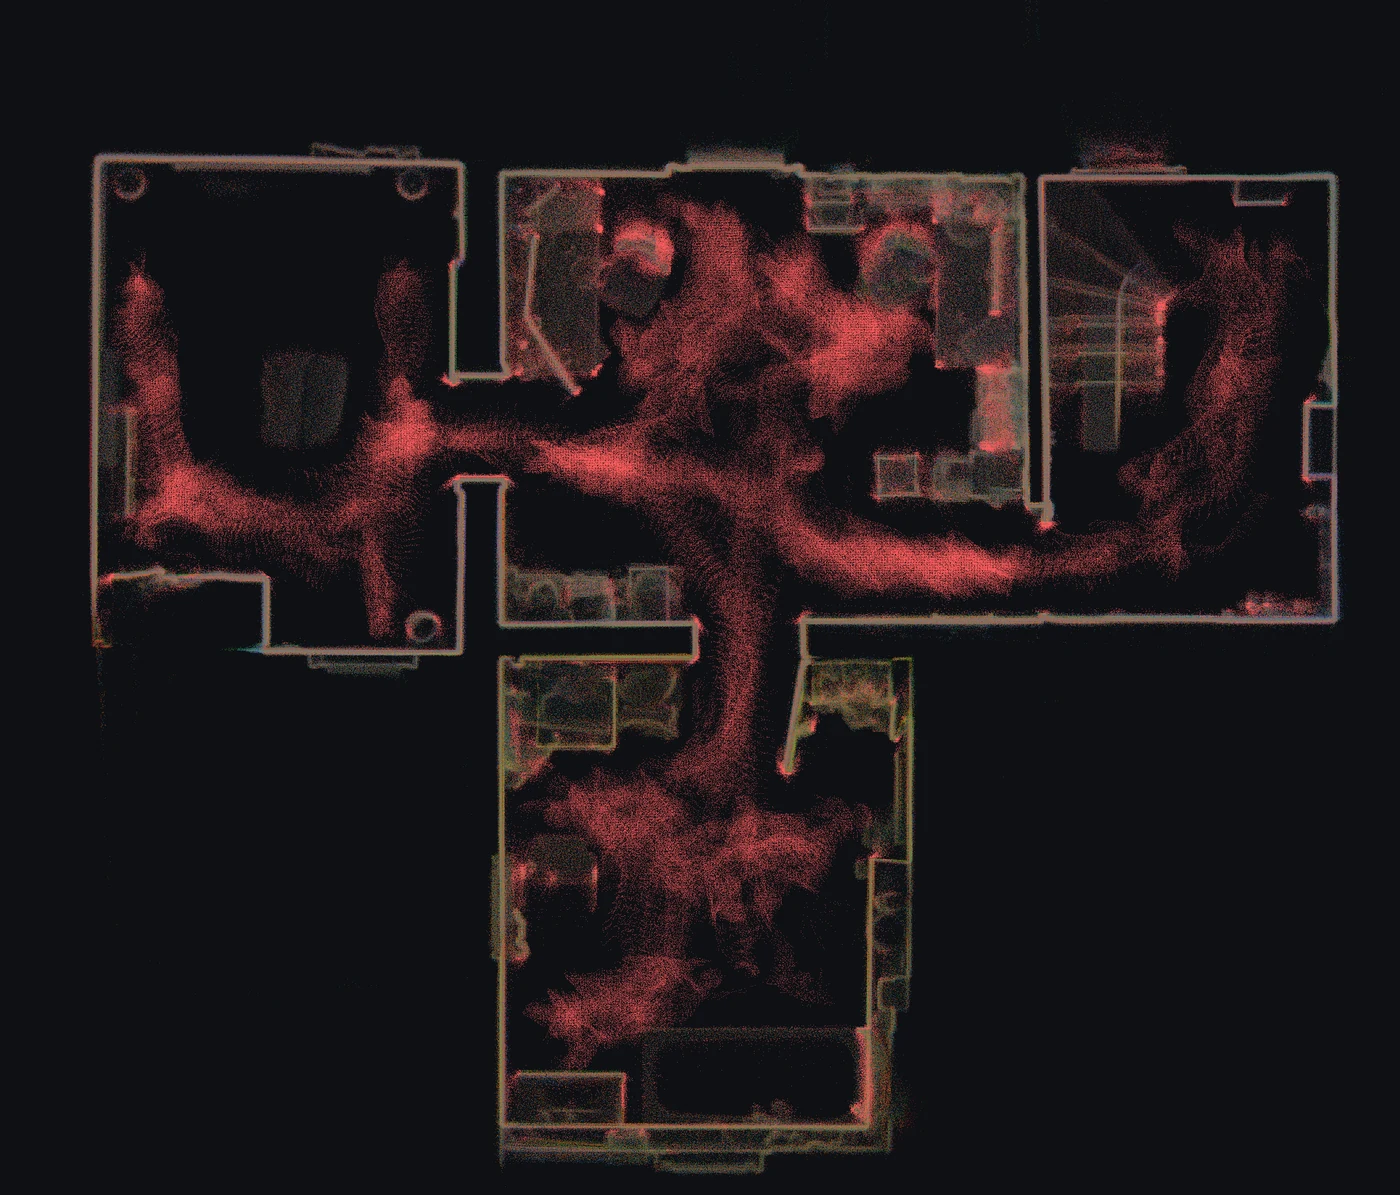 Wie gescanntBereinigt
So arbeitet TwinForge
Die Pipeline vertraut keiner einzelnen Quelle. Der Laser prüft die Kameras, die Kameras prüfen den Laser, und mehrere Scans prüfen einander. Jeder Schritt hinterlässt eine Datei, die Sie öffnen können.
Wo der Scanner war und wie er gedreht war, wird aus den rohen Laser- und Bewegungsdaten neu berechnet, statt dem Export des Geräts blind zu vertrauen.
Der Zeitversatz der Kamera und ihre Lage zum Laser werden aus den Daten selbst bestimmt. Keine Kalibriertafel, keine manuellen Offsets – schon ein kleiner Zeitfehler verschmiert Farbe über jede Kante.
Scans werden über das abgeglichen, was die Kameras sahen, an den Laserpunkten hinter jedem Foto verankert und dann Fläche auf Fläche verfeinert. Symmetrische Räume, an denen ein reiner Formabgleich scheitert, lösen die Bilder auf. Der Referenzscan wird automatisch gewählt, und ein Scan eines anderen Raums wird aussortiert statt hineingezwungen.
Alle Kamerabilder aller Scans bilden ein gemeinsames Fotomodell. Wo die Lasertrajektorie gedriftet ist, zieht dieses Modell sie zurück – zentimeterweise, Bild für Bild.
Der Bediener, vorbeigehende Personen, bewegte Türen und die Scheinräume hinter Spiegeln werden entfernt – jeweils anhand von Belegen, nicht über eine Filtereinstellung.
Wo der Laser zu wenige Punkte lieferte, ergänzt gelernte Tiefe aus den Fotos weitere – als ergänzt markiert, nie mit Messungen vermischt.
Der Boden wird erkannt und waagerecht gestellt, das Modell an den Wänden ausgerichtet – Pläne kommen gerade heraus, ohne dass jemand etwas drehen muss.
Flächen entstehen nur dort, wo Raum beobachtet wurde – Lücken bleiben Lücken statt erfundener Geometrie. Farbe wird aus jedem Kamerabild projiziert, Verdeckungen werden berücksichtigt, und über mehrere Ansichten wird abgestimmt, damit ein schlechtes Bild nie gewinnt.
Laser und Foto gemeinsam
Fotos allein scheitern an genau dem, woraus Innenräume bestehen: glatte weiße Wände, Glas, Spiegel. Zwischen den Bildern gibt es nichts abzugleichen, also rät die Software.
Der Laser misst die Geometrie direkt und rät nie – aber er driftet und sieht keine Farbe. TwinForge nutzt jeden, um den anderen zu korrigieren: Der Laser liefert die Form, die Kameras liefern die Farbe, die Ausrichtung zwischen den Scans und die Driftkorrektur.
Fire and forget
Registrierung, Kalibrierung und Bereinigung entscheiden anhand der vorliegenden Daten. Keine Schwellwerte zu raten, keine Scan-Reihenfolge, die stimmen muss.
Starten und weggehen. Jede Stufe prüft ihr eigenes Ergebnis und hält mit einer Begründung an, statt ein schlechtes Ergebnis weiterzureichen.
Jede Stufe schreibt ihr Ergebnis als Datei, die Sie öffnen können – so sehen Sie, wie jedes Ergebnis entstanden ist.
Verfügbarkeit
TwinForge entsteht parallel zu echter Scan-Arbeit und ist bald verfügbar. Wenn Sie zum Start informiert werden möchten oder Fragen haben, schreiben Sie an info@lycuslabs.com.